机器人开发的核心在于构建一个高内聚、低耦合的软硬件协同系统,其本质是数据流、控制流与能量流的精确交互,成功的机器人项目并非单纯依赖复杂的算法堆砌,而是建立在模块化架构设计、标准化通信协议以及严格的仿真验证基础之上,开发者必须摒弃“先做硬件后写代码”的线性思维,转而采用“数字孪生先行”的并行开发策略,以确保系统在物理实体制造之前,逻辑闭环已经通过验证,遵循一套科学的机器人开发指南,能够有效规避工程中的常见陷阱,将研发周期缩短30%以上。
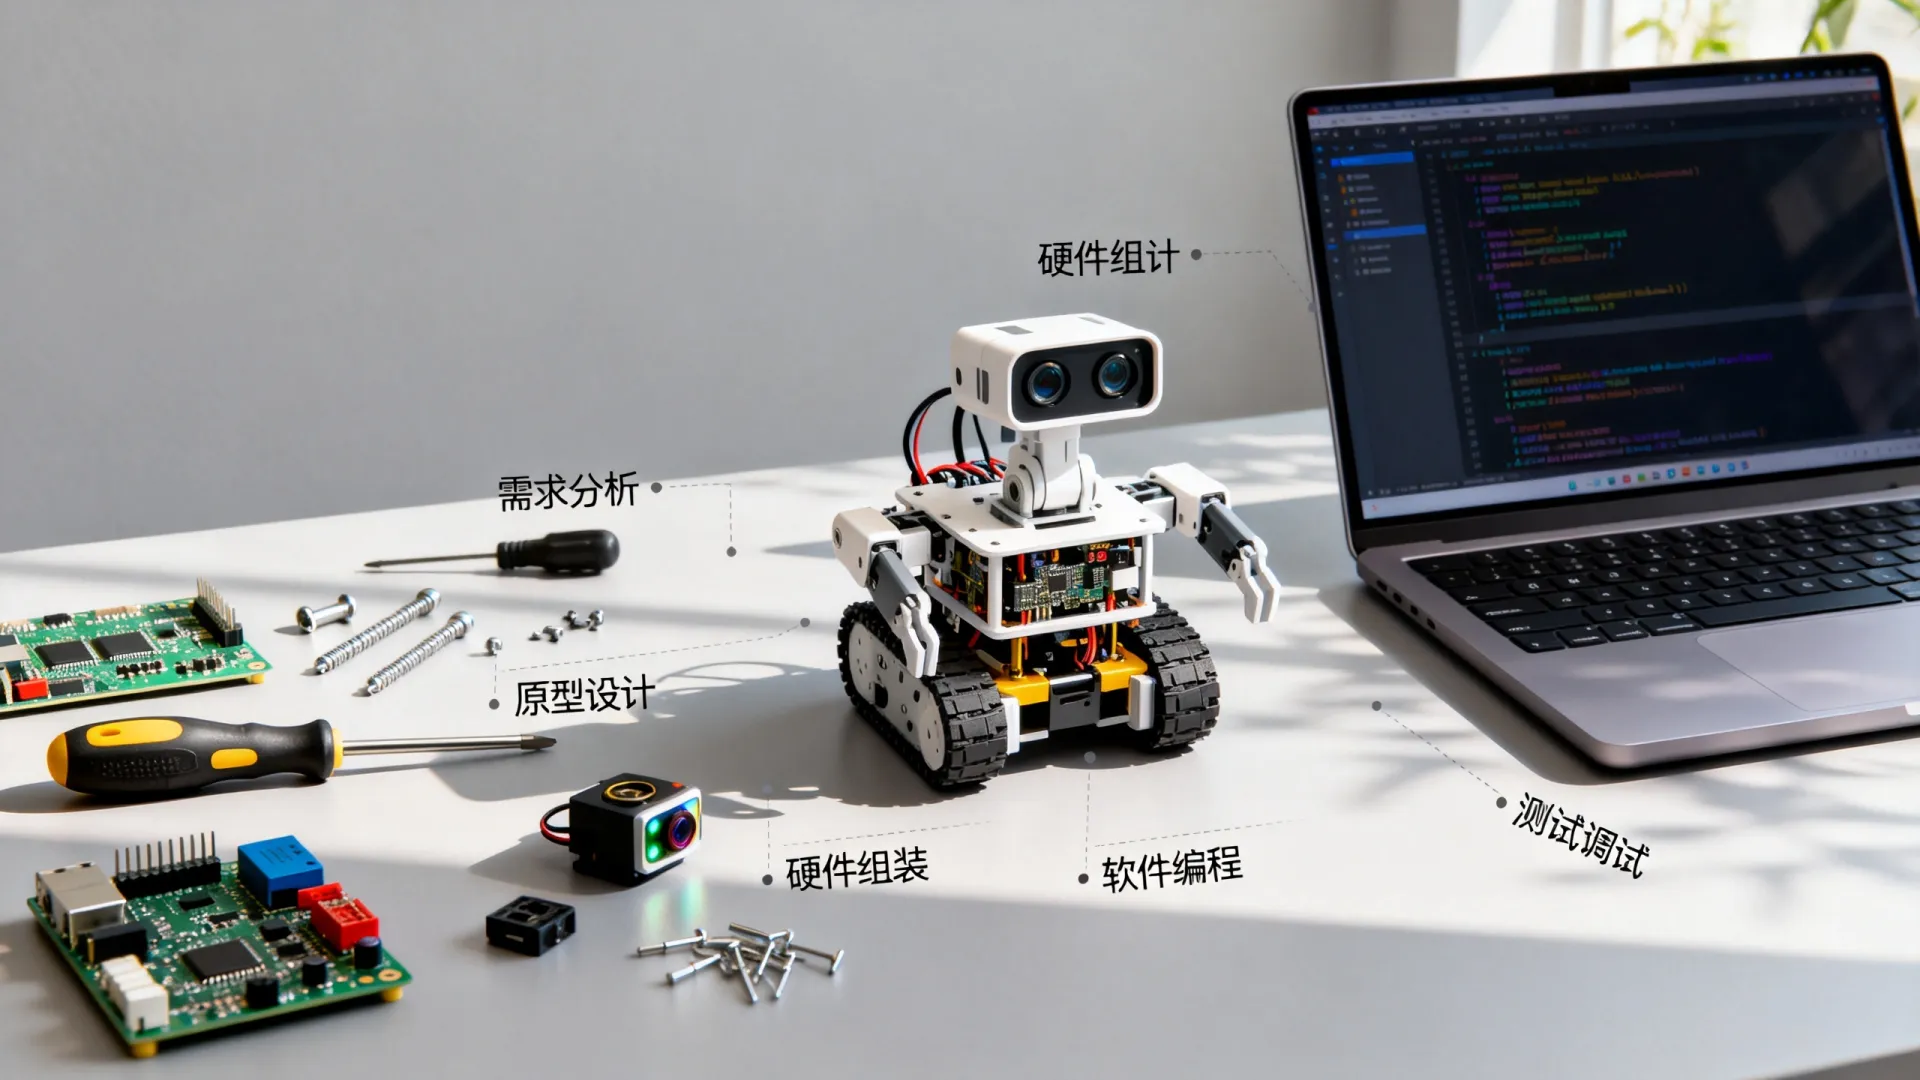

硬件选型与分层架构设计
硬件是机器人的骨骼,其选型直接决定了系统的性能上限与成本底线,设计之初,必须采用分层架构,将计算单元、感知单元与执行单元严格解耦。
- 计算单元异构化:采用“上位机+下位机”的双核架构是行业主流,上位机(如Jetson Orin、Intel NUC)负责高负载的SLAM建图、路径规划及视觉处理;下位机(如STM32、ESP32)负责实时性要求极高的电机控制、传感器数据读取,两者通过串口或以太网进行通信。
- 传感器融合布局:单一传感器无法应对复杂环境,必须结合激光雷达(提供精确的2D/3D轮廓)、深度相机(获取纹理与物体识别)及IMU(惯性测量单元,提供角速度与加速度),关键在于建立统一的坐标系,通过卡尔曼滤波算法解决数据同步问题。
- 执行机构选型:根据负载需求选择伺服电机、步进电机或空心杯电机,对于移动底盘,务必配备带编码器的闭环电机,以实现精准的里程计推算,这是自主导航的基础。
软件中间件与操作系统环境
软件架构决定了机器人的可维护性与扩展性,在当前的技术生态下,ROS 2(Robot Operating System 2)已成为事实上的行业标准。
- ROS 2生态应用:相比ROS 1,ROS 2基于DDS(数据分发服务)中间件,提供了更好的实时性、安全性及多机器人协作能力,利用其节点(Node)、话题(Topic)、服务(Service)和动作(Action)机制,可以将复杂的系统拆解为独立的功能模块。
- 实时操作系统(RTOS)集成:对于运动控制等硬实时任务,Linux内核可能存在延迟,建议在MCU端运行FreeRTOS或RT-Thread,确保控制循环在微秒级响应,防止机器人运动过程中出现抖动或失控。
- 驱动程序抽象化:硬件驱动层应与业务逻辑层完全隔离,开发通用的硬件接口基类,当更换激光雷达或电机型号时,只需修改驱动层代码,而无需改动上层导航算法,这极大提升了系统的硬件兼容性。
感知与定位算法实现
感知是机器人理解世界的窗口,定位是机器人确定自身坐标的能力,这两者是自主移动的基石。
- SLAM算法选择:在2D平面环境中,Gmapping或Cartographer是成熟方案;在3D复杂场景下,LIO-SAM(激光雷达与IMU紧耦合)因其高精度和鲁棒性成为首选,算法的核心在于构建高分辨率的栅格地图或八叉树地图,并实时更新粒子滤波器。
- 多传感器融合定位:在长廊或空旷等特征退化环境中,单纯依赖激光雷达会丢失定位,必须引入AMCL(自适应蒙特卡洛定位)算法,结合IMU数据与里程计数据,通过扩展卡尔曼滤波(EKF)进行位姿估计,确保定位误差始终控制在厘米级。
- 环境感知与语义理解:利用深度学习模型(如YOLO系列)进行目标检测,结合点云分割算法(如RANSAC)识别障碍物轮廓,不仅要识别“障碍物在哪里”,还要理解“这是什么”,从而为动态避障提供语义信息。
运动规划与控制系统
规划层负责生成从起点到终点的最优路径,控制层负责驱动机器人精准执行该路径。
- 全局路径规划:A算法或Dijkstra算法用于计算静态环境下的最短路径,但在实际应用中,建议使用Hybrid A或NavFn,考虑机器人的运动学约束(如最小转弯半径),生成平滑的可行驶轨迹。
- 局部避障与动态规划:TEB(Timed Elastic Band)或DWA(Dynamic Window Approach)算法是主流选择,它们能在毫秒级时间内,根据传感器探测到的动态障碍物,对局部路径进行弹性调整,平衡速度、安全性与平滑度。
- 底层PID控制:所有的规划最终转化为电机的转速或角度控制,PID(比例-积分-微分)控制器是核心,通过整定Kp、Ki、Kd三个参数,消除稳态误差,抑制超调,使机器人能够平稳地跟踪规划出的速度曲线。
仿真测试与部署流程
“实物在环”测试成本高昂且风险巨大,仿真测试是机器人开发不可或缺的一环。
- 构建数字孪生环境:利用Gazebo、Webots或Isaac Sim搭建与物理世界一致的仿真环境,在仿真中导入机器人的URDF模型,复现物理属性(摩擦力、惯性),并在虚拟环境中运行SLAM和导航算法。
- 自动化回归测试:编写Python脚本,在仿真环境中自动执行数百种典型场景(如窄道通行、动态障碍物拦截),记录成功率与碰撞数据,只有通过仿真测试的代码,才允许部署到真机。
- CI/CD流水线部署:建立持续集成/持续部署流程,代码提交后自动触发编译、静态代码分析及仿真测试,通过后自动通过OTA(Over-The-Air)技术推送到机器人端,确保软件版本的快速迭代与回滚能力。
系统优化与安全机制
开发完成并不意味着结束,系统优化与安全防护是机器人长期稳定运行的保障。
- 性能调优:使用Intel VTune或ROS自带的诊断工具(rqt_top)分析CPU瓶颈,对于高频数据(如激光雷达点云),采用零拷贝技术或共享内存机制,减少数据传输延迟。
- 故障安全设计:设计看门狗机制,当上位机程序崩溃或通信超时,下位机必须立即执行紧急制动,配置急停按钮与碰撞传感器,作为硬件层面的最后一道防线。
- 边缘计算优化:随着模型增大,将部分推理任务卸载到边缘计算端或通过模型量化(如TensorRT加速),降低功耗,提升续航能力。
机器人开发是一个多学科交叉的复杂系统工程,它要求开发者不仅具备扎实的编程功底,更要深刻理解机械动力学、传感器技术及控制理论,通过上述的分层架构设计、ROS 2生态应用、严谨的仿真验证以及持续的系统优化,开发者可以构建出具备高可靠性、高智能度的机器人产品,在实际工程中,始终保持对数据流的敏感度,坚持模块化与标准化的原则,是突破技术瓶颈、实现产品落地的关键路径。
首发原创文章,作者:王坚,如若转载,请注明出处:https://test.idctop.com/article/46834.html