ABB机器人编程的核心在于熟练掌握RAPID语言逻辑与示教器操作,通过系统化的路径规划与指令调用,即可实现从简单搬运到复杂焊接的自动化作业,大幅降低人工成本并提升生产稳定性。
在工业自动化领域,ABB机器人以其卓越的运动控制性能和开放的软件生态占据重要地位,对于许多初次接触自动化产线的工程师或技术人员而言,面对密密麻麻的代码和复杂的示教器界面,往往感到无从下手,编程并非高不可攀的黑魔法,而是一套严密的逻辑构建过程,本文将通过一个典型的码垛与搬运场景,拆解ABB机器人编程的关键步骤,帮助读者建立清晰的实操认知。
ABB机器人编程基础环境搭建
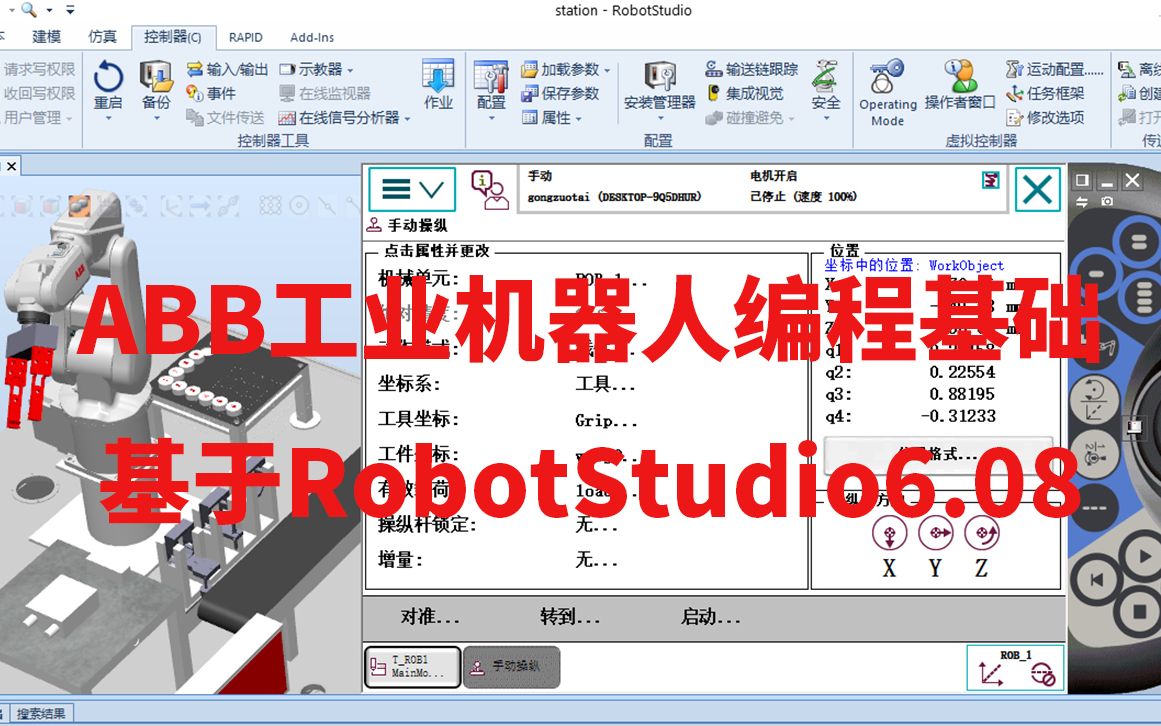
在编写任何程序之前,确保硬件连接正确和软件环境就绪是第一步,这不仅仅是打开软件那么简单,更涉及到坐标系、工具数据以及负载参数的精确设定。
坐标系与工具数据配置
机器人动作的准确性依赖于正确的参考系,业内专家指出,坐标系的设定错误是导致机器人碰撞或轨迹偏差的主要原因之一。
- 世界坐标系(World):这是机器人的绝对基准,通常固定在地面或大型工作台,在编程实例中,我们首先定义世界坐标系,确保机器人知道“家”在哪里。
- 工具坐标系(Tool Data):这是最关键的数据之一,它描述了工具中心点(TCP)相对于法兰盘的位置和姿态,对于夹爪,TCP通常位于夹爪中心;对于焊枪,则位于焊丝尖端。
- 实操建议:使用四点法或六点法进行标定,在示教器中进入“手动操作”->“坐标系统”->“工具”,选择“修改工具数据”,输入标定后的XYZABC值。
- 负载数据(Load Data):机器人必须知道它抓取的物体多重,以便调整电机扭矩和运动参数,错误的负载数据会导致机器人过载报警或动作僵硬。
RAPID程序结构解析
RAPID语言是ABB机器人的专用编程语言,其结构清晰,类似于高级语言中的C或Python,但更侧重于运动控制,一个标准的程序模块包含以下核心元素:
- 程序模块(Module)
:包含变量、程序和数据。
- 程序过程(Procedure):具体的执行逻辑,如
PROC main()。 - 指令(Instructions):如移动指令、I/O指令、逻辑判断等。
典型编程实例:自动码垛作业
为了直观展示编程流程,我们构建一个“从传送带取件并码垛到托盘”的场景,这个场景涵盖了路径规划、逻辑控制和I/O交互,是制造业中最常见的需求之一。
第一步:定义变量与数据
在程序开始处,我们需要定义一些必要的变量,这些数据将贯穿整个程序运行过程。
VAR num nBox := 1;       ! 当前处理的箱子编号
VAR num nLayer := 1;     ! 当前层数
VAR num nCol := 1;       ! 当前列数
VAR pos pHome := [0,0,0,0,0,0]; ! _home点,机器人安全位置
VAR pos pPick := [100,200,50,0,0,0]; ! 取件点坐标
VAR pos pPlace := [300,400,50,0,0,0]; ! 放置点坐标
这里,pos类型用于存储位置数据,包含X、Y、Z、A、B、C六个轴的角度。num类型用于计数。
第二步:编写主程序逻辑
主程序main负责协调整个流程,它包括初始化、循环取件、逻辑判断和异常处理。
PROC main()
    ! 初始化
    MoveJ pHome, v1000, z50, tool0;
    ! 循环码垛,假设每托盘码放3层
    WHILE nLayer <= 3 DO
        WHILE nCol <= 2 DO
            WHILE nBox <= 4 DO
                ! 执行取放动作
                DoBoxHandling;
                nBox := nBox + 1;
            ENDWHILE
            nBox := 1;
            nCol := nCol + 1;
        ENDWHILE
        nCol := 1;
        nLayer := nLayer + 1;
    ENDWHILE
    ! 完成,回到原点
    MoveJ pHome, v1000, z50, tool0;
ENDPROC
在这个逻辑中,我们使用了嵌套循环来控制码垛的行、列和层。DoBoxHandling是一个子程序,用于封装具体的取放动作。
第三步:子程序与运动指令
子程序DoBoxHandling负责具体的抓取和放置动作,这里涉及两种移动指令:MoveJ和MoveL。
- MoveJ(关节运动):机器人各轴独立运动,路径不可预测,但速度最快,适用于大范围快速移动,如从家点到取件点上方。
- MoveL(直线运动):工具中心点沿直线移动,适用于精确操作,如插入、焊接或贴近物体表面移动。
PROC DoBoxHandling()
    ! 移动到取件点上方
    MoveJ pPickOff, v1000, z50, tool0;
    ! 直线下降至取件点
    MoveL pPick, v500, fine, tool0;
    ! 发送信号打开夹爪
    SetDO DO_GripperOpen, 1;
    ! 直线上升
    MoveL pPickOff, v1000, z50, tool0;
    ! 移动到放置点上方
    MoveJ pPlaceOff, v1000, z50, tool0;
    ! 直线下降至放置点
    MoveL pPlace, v500, fine, tool0;
    ! 发送信号关闭夹爪
    SetDO DO_GripperClose, 1;
    ! 直线上升
    MoveL pPlaceOff, v1000, z50, tool0;
ENDPROC
注意fine和z50参数。fine表示精确停止,机器人必须完全到达该点才能执行下一条指令;z50表示平滑过渡,机器人不需要完全停止,而是以50mm的过渡区域平滑进入下一段路径,从而提高节拍效率。
常见问题与优化策略
在实际应用中,编程不仅仅是写出能运行的代码,更要考虑效率和安全性,许多用户在寻找“ABB机器人编程教程”或“ABB机器人编程实例详解”时,往往忽略了调试环节的重要性。
路径优化与节拍提升
- 减少空行程:检查路径点,避免不必要的绕路,如果取件点和放置点距离较远,可以考虑优化托盘布局,使取放点更紧凑。
- 使用Zone数据:将
fine改为z50或z100,让机器人在接近路径点时提前减速并平滑转向,显著缩短循环时间,据统计,合理的Zone设置可使节拍提升10%-20%。
安全与异常处理
- 碰撞检测:启用ABB的Collision Detection功能,设置安全区域,一旦检测到异常接触,机器人立即停止。
- 信号监控:在程序中增加对I/O信号的监控,如果夹爪未正确关闭,程序应报错并停止,防止工件掉落。
成本与选型考量
对于中小企业而言,ABB机器人编程实例的学习成本和维护费用是重要考量因素,虽然ABB机器人初期投入较高,但其稳定性和易用性降低了长期运维难度。
| 项目 | 描述 | 备注 |
|---|---|---|
| 软件授权 | RobotWare基础包 | 包含基本运动控制 |
| 编程软件 | RobotStudio | 仿真与离线编程,免费试用 |
| 维护成本 | 定期保养与备件 | 建议每年进行一次全面检查 |
| 培训资源 | 官方文档与社区 | 丰富的在线教程和技术支持 |
许多企业通过RobotStudio进行离线编程,先在虚拟环境中验证程序,再下载到真实机器人,大幅减少了现场调试时间,这种“仿真先行”的策略已成为行业共识。
常见问题解答
ABB机器人编程实例常见问题解答
如何快速定位机器人坐标数据错误?
在示教器中,进入“手动操作”模式,选择“坐标系统”,观察TCP的实时位置,如果TCP位置与视觉不符,检查工具数据标定过程,使用四点法重新标定,确保工具尖端精确指向同一点,检查世界坐标系是否发生偏移,必要时重新标定基坐标系。
ABB机器人编程中MoveJ和MoveL有什么区别?
MoveJ是关节运动,各轴独立加速减速,路径不直但速度快,适合大范围移动,MoveL是直线运动,TCP沿直线移动,精度高但速度受限,适合精细操作,在编程时,大范围移动用MoveJ,靠近工件或需要直线路径时用MoveL。
ABB机器人编程实例中如何处理多任务并行?
ABB机器人支持多线程编程,使用`TRAP`指令定义中断程序,`TASK`指令创建新任务,可以创建一个主任务负责运动,另一个任务负责监控传感器信号,通过`ACTIVATE`和`DEACTIVATE`指令控制任务的启停,实现复杂的逻辑控制。
首发原创文章,作者:王坚,如若转载,请注明出处:https://test.idctop.com/article/375908.html