

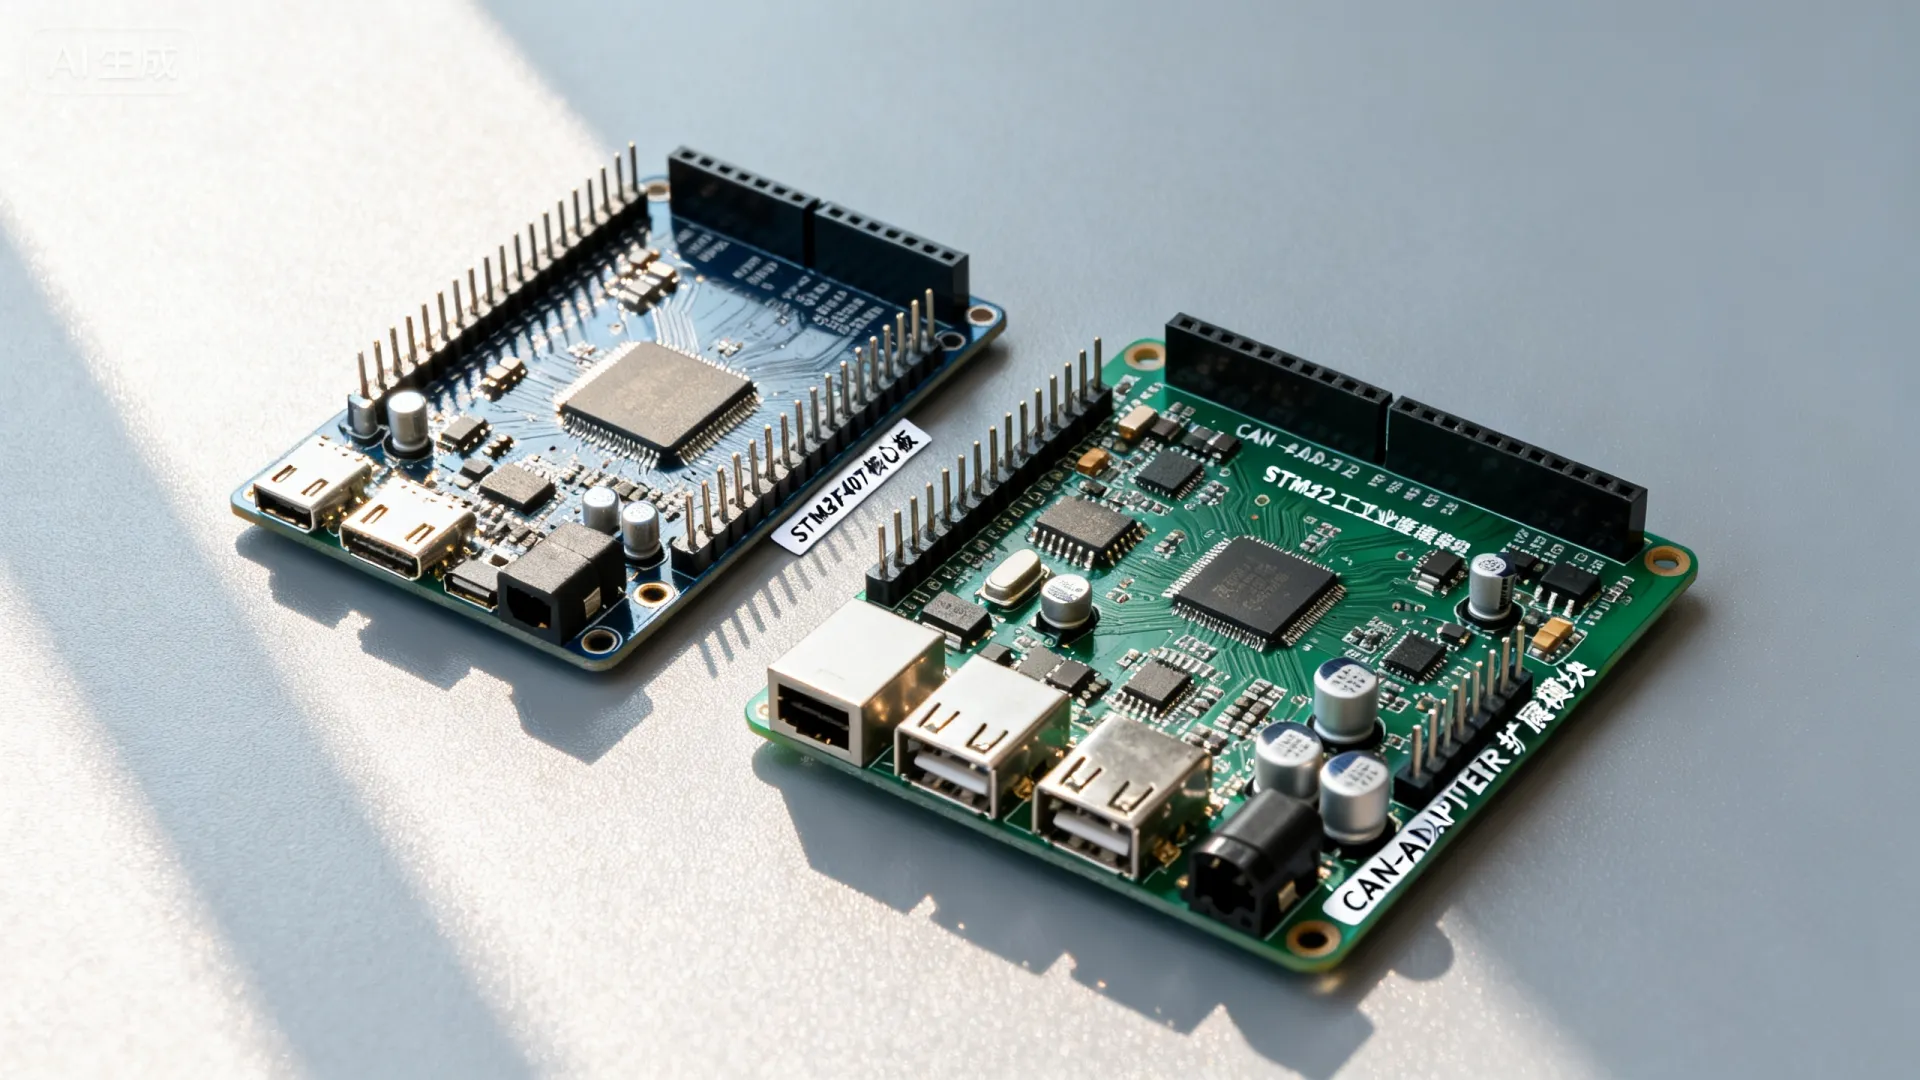
CAN总线开发板是现代嵌入式系统,尤其是在汽车电子、工业自动化、医疗设备等领域实现可靠、高效多节点通信的核心工具,它集成了CAN控制器、收发器(如TJA1050)以及微控制器(如STM32、ESP32、Raspberry Pi Pico等),为开发者提供了便捷的硬件平台,掌握其开发流程,意味着你能够构建具备强大通信能力的智能设备。
开发前的核心准备
-
硬件选择与理解:
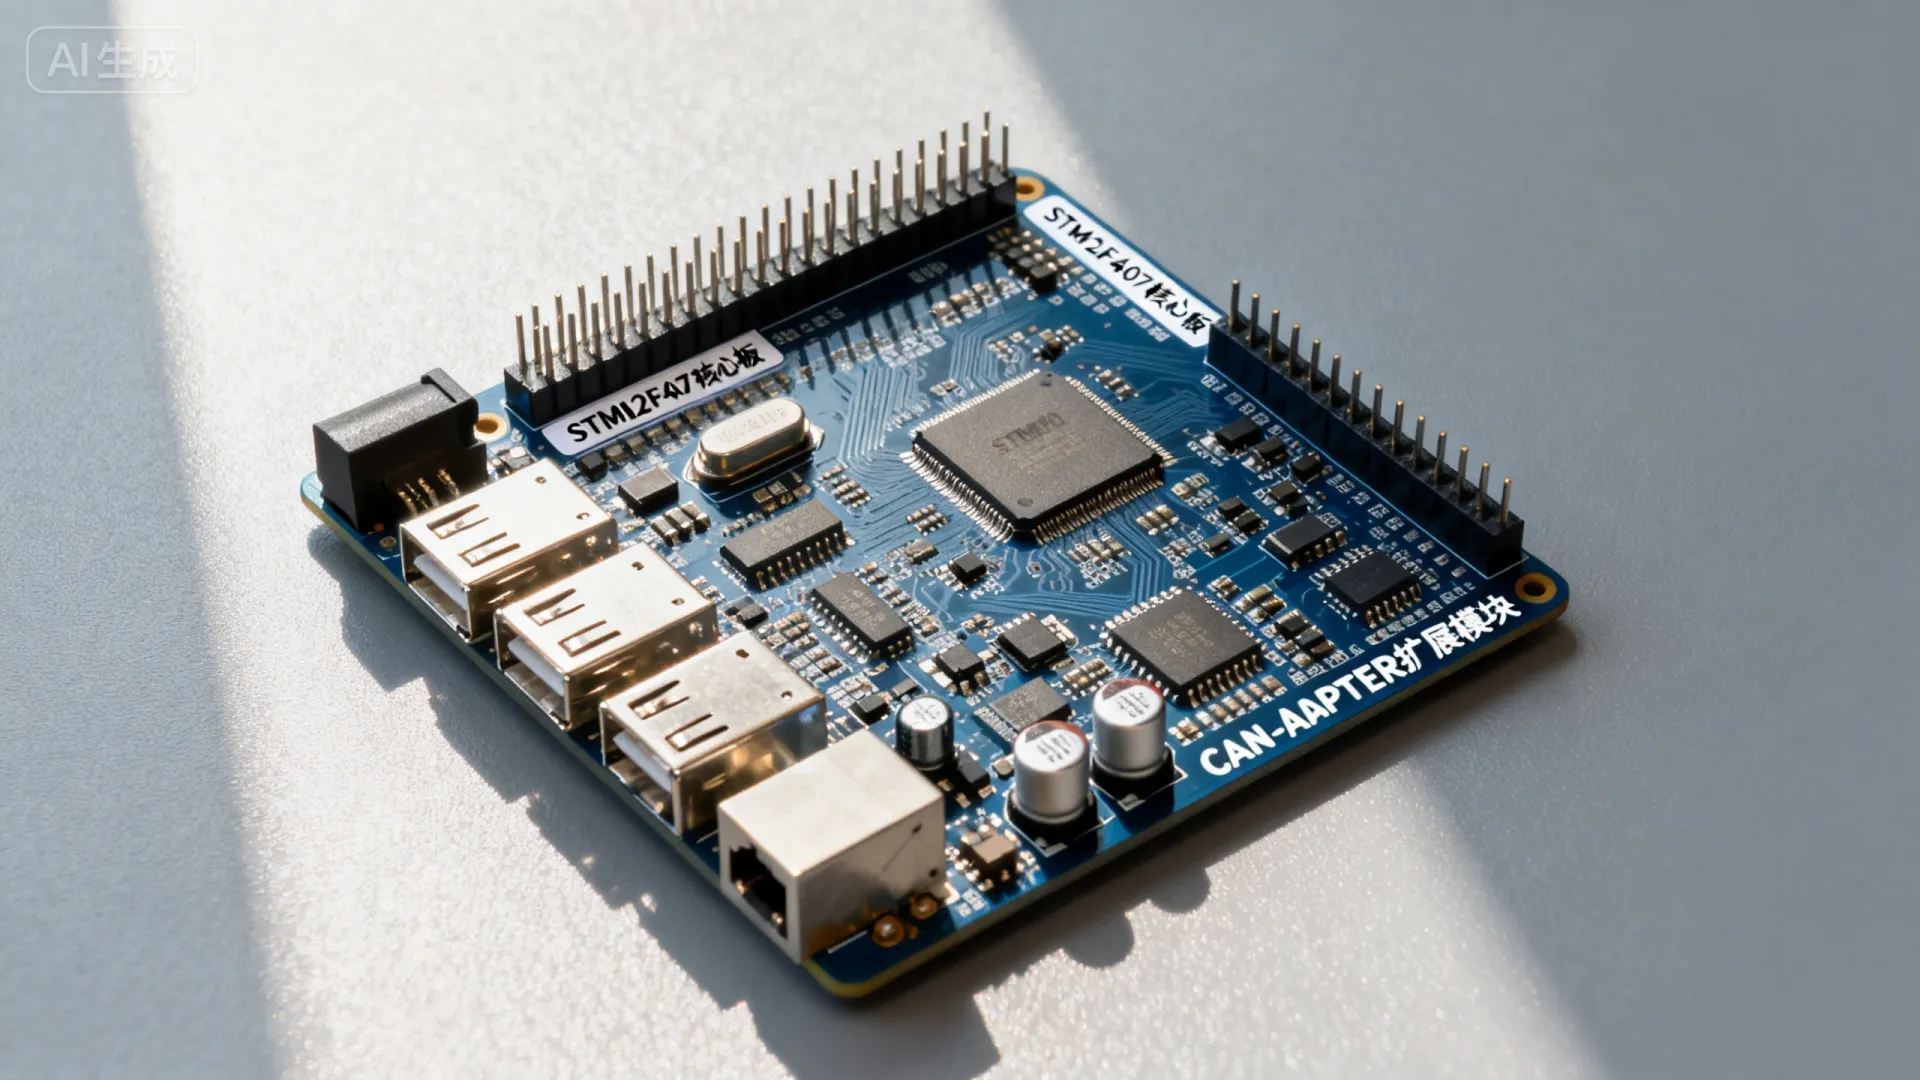
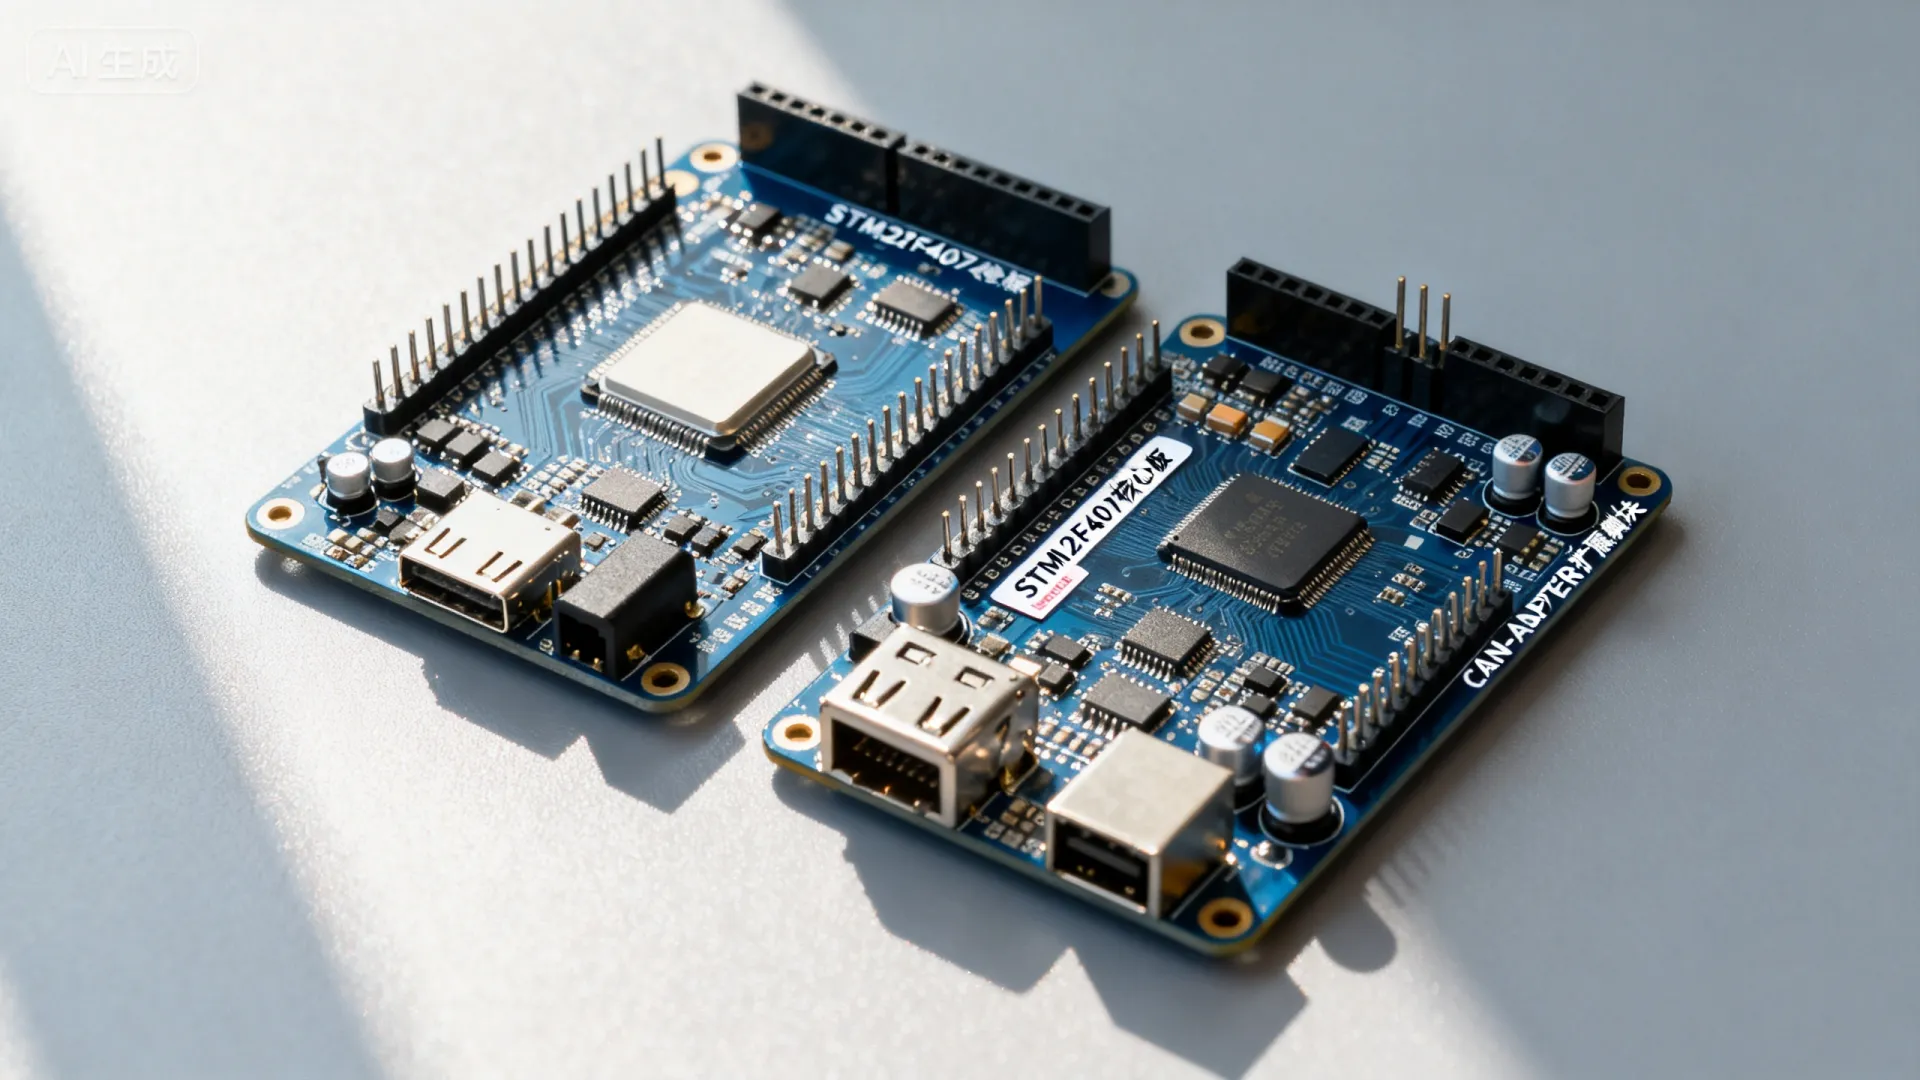
- 开发板选型: 市面上主流选择包括基于STM32Fxx/F4/H7系列(CAN FD支持)、ESP32(内置CAN控制器)、树莓派Pico(需外接CAN收发器模块)、NXP S32K系列等开发板,选择时考虑:
- MCU性能: 项目复杂度、数据处理需求。
- CAN控制器类型: 标准CAN (2.0A/B) 还是 CAN FD?CAN FD提供更高的带宽和更大的有效载荷。
- 收发器类型: 如TJA1050 (高速),TJA1042 (高速/低功耗),SN65HVD230/231/232 (3.3V/5V兼容)等,确保其电压与MCU匹配,理解其差分信号(CAN_H, CAN_L)特性。
- 接口便利性: 板载调试器(如ST-Link)、CAN连接器(DB9或端子排)。
- CAN分析仪/适配器: 如PCAN-USB, USB-CAN Analyzer, Peak System设备等,这是开发调试的必备工具,用于监视总线流量、发送测试帧、分析错误。
- 线缆与终端电阻: 使用双绞线(如屏蔽双绞线STP)。总线两端(且仅两端) 必须接入120欧姆终端电阻,消除信号反射,保证信号完整性,开发板上有时会集成跳线可选的终端电阻。
- 开发板选型: 市面上主流选择包括基于STM32Fxx/F4/H7系列(CAN FD支持)、ESP32(内置CAN控制器)、树莓派Pico(需外接CAN收发器模块)、NXP S32K系列等开发板,选择时考虑:
-
软件环境搭建:
- IDE: 根据所选MCU安装对应的集成开发环境,如STM32CubeIDE (STM32), Keil MDK, IAR EWARM, PlatformIO (ESP32, RP2040), Arduino IDE (特定板卡)。
- MCU SDK/HAL库: 安装对应MCU的软件开发套件或硬件抽象层库(如STM32CubeMX/HAL, ESP-IDF, Arduino Core for RP2040),这些库提供了操作CAN控制器的底层API。
- CAN分析仪驱动与软件: 安装厂商提供的驱动和上位机软件(如PCAN-View, ZLG USBCAN-II Tool, cantools等)。
硬件连接与配置
-
物理连接:
- 将开发板的
CAN_H和CAN_L引脚通过双绞线连接到你的目标CAN网络(其他节点)或CAN分析仪的对应引脚。 - 务必检查并正确配置终端电阻: 如果你的开发板是总线末端节点之一,确保其板载终端电阻已启用(通过跳线帽);如果总线已有其他终端电阻,则开发板上的应禁用,CAN分析仪通常自带可选终端电阻。
- 为开发板和CAN分析仪(如果需要)提供稳定的电源。
- 将开发板的
-
开发板基础配置 (以STM32CubeMX为例):
- 新建工程,选择你的STM32具体型号。
- 在
Pinout & Configuration标签页:- 启用
CAN外设。 - 分配
CAN_RX和CAN_TX引脚(通常是特定GPIO口,如PA11/PA12 for CAN1)。 - 配置时钟树,确保CAN外设时钟源正确且频率满足波特率需求。
- 启用
- 在
Connectivity -> CAN配置项:- 工作模式: 通常设为
Normal(正常收发)。 - 波特率 (
Bit Timing Parameters): 这是最关键的配置!必须与总线上的其他节点严格一致。Prescaler (PSC): 时钟分频系数。Time Quanta in Bit Segment 1 (BS1 / PROP_SEG + PHASE_SEG1):定义位时序的采样点前段。Time Quanta in Bit Segment 2 (BS2 / PHASE_SEG2):定义位时序的采样点后段。ReSynchronization Jump Width (SJW):重新同步跳转宽度,容忍时钟偏差。
- 波特率计算:
CAN Baudrate = APB1 Clock / (PSC (1 + BS1 + BS2)),使用STM32CubeMX内置计算器或在线工具(如canbushack.com/baudrate)配置,常用波特率:125 Kbps (汽车经典), 250 Kbps, 500 Kbps, 1 Mbps。 - 过滤器配置 (
CAN Filter Configuration): CAN控制器硬件过滤机制,极大减轻CPU负担,配置接收哪些ID范围的报文(标准ID/扩展ID,掩码模式/列表模式),初始调试可配置为接收所有报文(Filter ID Mask = 0)。
- 工作模式: 通常设为
- 生成工程代码(选择IDE)。
核心代码实现 (以STM32 HAL库为例)
生成的代码已初始化CAN外设和GPIO,重点在应用层收发逻辑。
-
发送CAN报文:
#include "stm32fxx_hal_can.h" // 替换为你的具体头文件 // ... CAN_TxHeaderTypeDef TxHeader; uint8_t TxData[8]; // CAN标准帧数据场最大8字节 (CAN FD可达64字节) uint32_t TxMailbox; // 配置发送报文头 TxHeader.StdId = 0x123; // 标准ID (0x000 - 0x7FF) // TxHeader.ExtId = 0x12345678; // 若使用扩展ID (0x000 - 0x1FFFFFFF), 需设置IDE TxHeader.IDE = CAN_ID_STD; // 标准帧 (CAN_ID_EXT 为扩展帧) TxHeader.RTR = CAN_RTR_DATA; // 数据帧 (CAN_RTR_REMOTE 为远程帧) TxHeader.DLC = 4; // 数据长度 (0-8 字节) // TxHeader.TransmitGlobalTime = DISABLE; // CAN FD特性,通常DISABLE // 填充数据 (示例) TxData[0] = 0xAA; TxData[1] = 0xBB; TxData[2] = 0x11; TxData[3] = 0x22; // 发送报文 (阻塞方式) if (HAL_CAN_AddTxMessage(&hcan, &TxHeader, TxData, &TxMailbox) != HAL_OK) { // 发送失败处理 (如邮箱满、总线离线) Error_Handler(); } // 非阻塞方式:检查 TxMailbox 状态 (HAL_CAN_IsTxMessagePending) -
接收CAN报文 (使用FIFO中断):
-
启用接收FIFO中断:
// 在CAN初始化后,启用FIFO0接收中断 if (HAL_CAN_ActivateNotification(&hcan, CAN_IT_RX_FIFO0_MSG_PENDING) != HAL_OK) { Error_Handler(); } HAL_CAN_Start(&hcan); // 确保CAN已启动 -
实现中断回调函数:
// 在 stm32fxx_it.c 中,确保CAN中断服务程序调用 HAL_CAN_IRQHandler(&hcan);
// 在用户文件中实现接收回调
void HAL_CAN_RxFifo0MsgPendingCallback(CAN_HandleTypeDef hcan) {
    CAN_RxHeaderTypeDef RxHeader;
    uint8_t RxData[8];
    // 从FIFO0读取报文
    if (HAL_CAN_GetRxMessage(hcan, CAN_RX_FIFO0, &RxHeader, RxData) == HAL_OK) {
        // 成功接收到报文!处理RxHeader和RxData
        uint32_t id = (RxHeader.IDE == CAN_ID_STD) ? RxHeader.StdId : RxHeader.ExtId;
        uint8_t dlc = RxHeader.DLC;
        // 根据ID处理数据 RxData[0..dlc-1]
        // 控制LED、更新变量、发送响应等...
    }
}
-
调试与测试:关键实践
- 使用CAN分析仪: 这是你的“眼睛”和“耳朵”。
- 监听总线: 连接分析仪,启动其软件,设置与开发板完全相同的波特率,观察是否有预期报文收发。
- 发送测试帧: 手动从分析仪发送特定ID和数据的帧,检查开发板是否能正确接收并响应。
- 分析错误帧: 如果总线上出现大量错误帧(Error Frames),表明配置错误(波特率不一致、终端电阻缺失、线路故障、干扰严重),分析仪能显示错误计数器(LEC)和错误状态(主动错误/被动错误/总线离线)。
- 代码调试:
- 在发送/接收代码处设置断点。
- 检查HAL函数返回值,处理错误。
- 使用串口打印调试信息(如接收到的ID、数据)。
- 常见问题排查:
- 无通信:
- 首要检查: 波特率是否所有节点一致?终端电阻是否正确安装且仅两端?线缆是否连接正确(CAN_H对CAN_H, CAN_L对CAN_L)?开发板和收发器供电正常?
- 检查MCU的CAN引脚配置。
- 检查CAN控制器是否成功启动(
HAL_CAN_Start)。
- 只能发不能收 / 只能收不能发: 检查对方节点的配置和代码逻辑,检查过滤器配置是否过滤掉了目标ID。
- 通信不稳定/错误帧:
- 检查线路质量(双绞线是否完好?长度是否过长?避免星型拓扑)。
- 检查终端电阻(阻值是否正确?是否确实只有两端有?)。
- 检查电源稳定性,特别是收发器电源。
- 检查是否有强电磁干扰源靠近总线。
- 确认采样点配置是否合理(通常推荐在75%-80%位时间处),使用分析仪的高级功能帮助定位。
- 检查总线节点是否进入被动错误状态或总线离线状态(分析仪可查看),可能需要复位CAN控制器。
- 无通信:
进阶探索与专业见解
- CAN FD开发: 若硬件支持,探索CAN FD,注意配置数据段波特率(
DataPrescaler,DataBS1,DataBS2)和启用相关功能(FDCAN_MODE_FD),HAL库有对应的FD API (FDCAN_xxx),FD帧格式与标准CAN不同。 - 高级过滤策略: 精通掩码模式和列表模式,精确控制接收报文,优化系统性能,理解过滤器和接收FIFO的关联。
- 错误处理与恢复: 实现健壮的错误检测和处理机制(利用
HAL_CAN_GetError和错误中断回调HAL_CAN_ErrorCallback),监控错误计数器,实现节点离线自动恢复策略。 - 协议层实现: CAN是物理层和数据链路层协议,在应用层,你需要定义自己的高层通信协议(如CANopen, J1939, DeviceNet或自定义协议),规定报文ID分配规则、数据格式、命令集、心跳、节点管理、网络管理等。
- 总线负载分析: 使用分析仪评估总线利用率,确保在设计负载范围内运行(通常建议峰值利用率不超过70-80%),避免因仲裁失败导致实时性下降。
- EMC/EMI考量: 在实际产品中,选用带屏蔽的双绞线,良好接地,收发器电源加滤波,布局布线时隔离高速数字信号与CAN差分线,是保证通信可靠性的工程关键。
你的CAN项目启航了吗?
这篇教程为你提供了使用CAN总线开发板进行嵌入式通信开发的坚实基础,从硬件选型、环境搭建、关键配置(尤其是波特率!)、代码实现到调试排错,每一步都至关重要,实践出真知,拿起你的开发板、连接好线缆、打开IDE和分析仪软件,开始发送你的第一个CAN帧吧!
你在使用CAN总线开发板的过程中,遇到过哪些印象深刻的挑战?是波特率的“幽灵”问题,还是过滤器的“神秘”行为?或者你已经成功地将CAN应用在了某个酷炫的项目中?欢迎在评论区分享你的经验、问题和成功故事!我们一起交流,解决难题,碰撞出更多嵌入式通信的火花!
首发原创文章,作者:王坚,如若转载,请注明出处:https://test.idctop.com/article/17903.html



评论列表(3条)
读了这篇文章,我深有感触。作者对检查的理解非常深刻,论述也很有逻辑性。内容既有理论深度,又有实践指导意义,
@树树2506:这篇文章写得非常好,内容丰富,观点清晰,让我受益匪浅。特别是关于检查的部分,分析得很到位,
这篇文章写得非常好,内容丰富,观点清晰,让我受益匪浅。特别是关于检查的部分,分析得很到位,